



Што такое шмат{0}}восевы лінейны прывад?
Шмат{0}}восевы лінейны актуатар — гэта вузел руху, які забяспечвае кіраваны прамой-лінейны рух уздоўж дзвюх або больш незалежных восяў-, звычайна размешчаных артаганальна (X, Y і/або Z)-шляхам аб'яднання некалькіх адна-восевых модуляў лінейнага прывада ў скаардынаваны блок без уключэння вярчальнага руху. Ён забяспечвае дакладнае шмат-накіраванае пазіцыянаванне выключна праз паступальны рух, звычайна выкарыстоўваецца ў якасці кампактнай альтэрнатывы поўным партальным робатам для меншых-маштабных прыкладанняў.
Структура
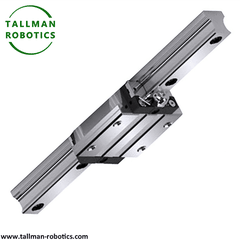
Зборка складаецца або артаганальна ўсталёўвае асобныя модулі лінейнага прывада, кожны з якіх складаецца з рухавіка (сервапрывада або крокавага рухавіка), злучанага з шарыка-шрубавай шрубай, хадавым шрубай, раменным-прывадам або механізмам лінейнага рухавіка, які рухае карэтку ўздоўж закрытай накіроўвалай рэйкі. Адзін восевы модуль звычайна ўсталёўваецца на іншы, пры гэтым базавая вось вытрымлівае поўную вагу зборкі, а наступныя восі кансольна адрываюцца ад яе. Кадавальнікі на кожнай восі забяспечваюць-замкнёную зваротную сувязь па становішчы, каардынаваную праз агульны або сеткавы шмат{4}}кантролер руху.
Меркаванні па выбары
Ключавыя фактары ўключаюць даўжыню ходу на вось, грузападымальнасць (з улікам зніжэння магутнасці на вонкавых, кансольных восях), дакладнасць пазіцыянавання і паўтаральнасць, максімальную хуткасць і паскарэнне, прывадны механізм на вось і сумяшчальнасць кантролера для сінхранізаванага шмат-восевага руху. Каб пазбегнуць заўчаснага зносу або страты дакладнасці, сумесную вагавую і момантную нагрузку на восі, складзеныя ў стос, трэба праверыць у адпаведнасці з намінальнай магутнасцю кожнай ступені.
Прыкладанні
Шмат{0}}восевыя лінейныя прывады выкарыстоўваюцца ў дакладных-размеркавальных-заборах-і-месцах дробных дэталяў, аўтаматызацыі лабараторый, інспекцыйным і выпрабавальным абсталяванні, а таксама кампактных зборачных станцыях, дзе неабходны скаардынаваны шмат-накіраваны лінейны рух на меншай плошчы, чым у поўнай партальнай сістэме.
Меркаванні па ўстаноўцы
Базавая вось павінна быць усталявана на роўнай цвёрдай паверхні, здольнай вытрымаць усю вагу зборкі. Варта правяраць перпендыкулярнасць паміж восямі, каб прадухіліць звязванне. Пракладка кабеляў паміж прыступкамі, складзенымі ў стос, павінна забяспечваць поўны ход без напружання, а каліброўка кадавальніка і скаардынаваная шмат-дакладнасць па восях павінны быць правераны ва ўсім дыяпазоне перад уводам у эксплуатацыю.
Тут мы прадстаўляем варыянты камбінацыі лінейных модуляў Muti Axis у праграмах з наступным кодам, які вы можаце выбраць для сваіх праектаў:
Вы можаце паглядзець іншыя праекты або наведаць нашу відэагалерэю на Youtube: https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
TM-СЭЗ |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Мадэль кожнай восі |
Мадэль кожнай восі |
Мадэль кожнай восі |
||||||
|
Вось X |
Вось Y |
Вось Z |
Вось X |
Вось Y |
Вось Z |
Вось X |
Вось Y |
Вось Z |
|
ТМ100 |
TM45 |
TM135 |
ТМ100 |
ТМ100 |
ТМ150 |
TM135 |
TM135 |
|
|
ТМ100 |
TM62 |
TM135 |
TM135 |
ТМ100 |
ТМ200 |
ТМ100 |
TM62 |
|
|
ТМ100 |
ТМ100 |
TM45 |
TM135 |
TM135 |
TM135 |
ТМ200 |
ТМ100 |
ТМ100 |
|
ТМ100 |
ТМ100 |
TM62 |
ТМ150 |
TM62 |
ТМ200 |
TM135 |
ТМ100 |
|
|
ТМ100 |
ТМ100 |
ТМ100 |
ТМ150 |
ТМ100 |
TM62 |
ТМ200 |
ТМ150 |
ТМ100 |
|
TM135 |
TM62 |
ТМ150 |
ТМ100 |
ТМ100 |
ТМ200 |
ТМ150 |
TM135 |
|
|
TM135 |
ТМ100 |
TM62 |
ТМ150 |
TM135 |
ТМ100 |
|||
|
Мадэль кожнай восі |
Мадэль кожнай восі |
Мадэль кожнай восі |
|||||||
|
Вось X |
Вось Y |
Вось Z |
Вось X |
Вось Y |
Вось Z |
Вось X |
Вось Y |
Вось Z |
|
|
ТМ100 |
TM45 |
TM135 |
ТМ100 |
ТМ100 |
ТМ150 |
TM135 |
TM135 |
||
|
ТМ100 |
TM62 |
TM135 |
TM135 |
ТМ100 |
ТМ200 |
ТМ100 |
TM62 |
||
|
ТМ100 |
ТМ100 |
TM45 |
TM135 |
TM135 |
TM135 |
ТМ200 |
ТМ100 |
ТМ100 |
|
|
ТМ100 |
ТМ100 |
TM62 |
ТМ150 |
TM62 |
ТМ200 |
TM135 |
ТМ100 |
||
|
ТМ100 |
ТМ100 |
ТМ100 |
ТМ150 |
ТМ100 |
TM62 |
ТМ200 |
ТМ150 |
ТМ100 |
|
|
TM135 |
TM62 |
ТМ150 |
ТМ100 |
ТМ100 |
ТМ200 |
ТМ150 |
TM135 |
||


FAQ
У чым розніца паміж шмат-восевым лінейным прывадам і партальным робатам?
Шмат{0}}восевы лінейны прывад звычайна ўяўляе сабой меншы аўтаномны-зборны вузел для кампактнага прымянення, у той час як партальны робат звычайна ўключае ў сябе вялікую канструкцыю верхняй рамы, прызначаную для працяглага ходу і большай карыснай нагрузкі.
Ці можа шмат{0}}восевы лінейны прывад уключаць вось павароту?
Звычайна-па вызначэнні ён не сканцэнтраваны толькі на лінейным (паступальным) руху; даданне магчымасці павароту звычайна класіфікуе зборку як шмат-восевы прывад або робат, а не як чыста лінейную сістэму прывада.
Як сякеры для штабеля ўплываюць на агульную дакладнасць?
Сякеры для кладкі могуць ствараць нязначныя прагіны і люфты ад кожнай ступені, таму агульная дакладнасць наканечніка залежыць ад цвёрдасці і дакладнасці кожнага пастаўленага модуля, асабліва ад самай вонкавай восі.
Якую карысную нагрузку можа вытрымліваць шмат{0}}восевы лінейны прывад?
Грузападымальнасць вар'іруецца ў залежнасці ад памеру прывада і канфігурацыі штабеля, звычайна вар'іруецца ад менш за кілаграм для кампактных дакладных блокаў да дзясяткаў кілаграмаў для больш буйных зборак індустрыяльнага-класа.
Які тып прывада забяспечвае найлепшую дакладнасць для шмат-восевага лінейнага прывада?
Прывады з шарыкавым шрубай і лінейнымі рухавікамі звычайна забяспечваюць найвышэйшую дакладнасць, у той час як варыянты з рамянёвым-прывадам або хадавым шрубай прапануюць больш-эфектыўнае рашэнне для прыкладанняў з менш строгімі патрабаваннямі да дакладнасці.
гарачыя тэгі: шматвосевы лінейны прывад, Кітай, вытворцы, пастаўшчыкі, фабрыка шматвосевага лінейнага прывада


