



Што такое шмат-восевы лінейны робат?
Шмат{0}}восевы лінейны робат — гэта аўтаматызаваная сістэма пазіцыянавання, якая забяспечвае праграмуемы шмат-накіраваны рух цалкам па прамых-лінейных (паступальных) восях-звычайна X, Y і Z, часам з дадатковымі лінейнымі восямі перамяшчэння-без залежнасці ад паваротных шарніраў. Будучы "робатам", а не простым прывадам, ён аб'ядноўвае спецыяльны кантролер руху, праграмуемасць і часта канчатковы-інтэрфейс эфектара, функцыянуючы як поўная аўтаномная адзінка для аўтаматызаваных задач у прастакутным працоўным аб'ёме.
Структура
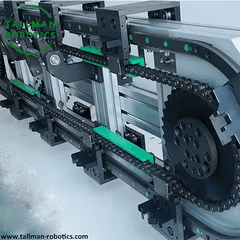
Робат складаецца з базавай рамы або канструкцыі, якая падтрымлівае асноўную лінейную вось, з дадатковымі восямі, усталяванымі артаганальна-кожная карэтка перасякае рэйку папярэдняй восі для стварэння шмат-накіраванага пакрыцця. Кожная вось прыводзіцца ў рух шарыка-шрубавым, раменным-прывадам, рэечнай-і-шасцярнёй або механізмамі лінейнага рухавіка ў спалучэнні з серво- або крокавымі рухавікамі, якія кіруюцца лінейнымі падшыпнікамі або рэйкамі, з энкодэрамі на кожнай восі, якія забяспечваюць-зваротную сувязь па замкнёным-цыльцы да цэнтральнага шмат-кантролера восяў, які каардынуе адначасовы запраграмаваны рух шляхі.
Меркаванні па выбары
Ключавыя фактары ўключаюць колькасць і дыяпазон ходу восяў, грузападымальнасць, дакладнасць пазіцыянавання і паўтаральнасць, максімальную хуткасць/паскарэнне, тып прывада на вось, які адпавядае патрабаванням да дакладнасці або хуткасці, інтэрфейс мантажу канцавога-эфектара і праграмуемасць кантролера для руху ад-да-кропкі або бесперапыннага-шляху.
Прыкладанні
Шмат{0}}восевыя лінейныя робаты выкарыстоўваюцца ў зборцы-і-размяшчэнні, нанясенні і нанясенні пакрыццяў, 3D-друку, падтрымцы апрацоўкі з ЧПУ, палетызацыі і апрацоўцы матэрыялаў, дзе патрабуецца дакладнае, паўтаральнае пазіцыянаванне ў прамавугольным працоўным аб'ёме без складанасці вярчальнага-сучлененага руху.
Меркаванні па ўстаноўцы
Базавая канструкцыя павінна быць роўная, квадратная і жорстка замацаваная, каб вытрымліваць камбінаваныя шмат{0}}восевыя нагрузкі без прагіну. Падчас уводу ў эксплуатацыю неабходна пераканацца ў перпендыкулярнасці ўсіх восяў. Кіраванне кабелем павінна забяспечваць адначасовы перамяшчэнне па некалькіх-восях без перашкод, а поўная{4}}дакладнасць руху канверта павінна быць праверана і адкалібравана перад выкарыстаннем у вытворчасці.
Тут мы прадстаўляем варыянты камбінацыі лінейных модуляў Muti Axis у праграмах з наступным кодам, які вы можаце выбраць для сваіх праектаў:
Вы можаце паглядзець іншыя праекты або наведаць нашу відэагалерэю на Youtube: https://www.youtube.com/@tallmanrobotics
|
|
|
|
|
|
TM-FA |
TM-FB |
TM-FB2Z2 |
TM-FBZ2 |
|
|
|
|
|
|
TM-FC |
TM-FCZ |
TM-FD |
TM-FDZ |
|
|
|
|
|
|
TM-FE |
TM-СЭЗ |
TM-FF |
TM-FFZ |
|
|
|
|
|
|
TM-FG |
TM-FF2 |
TM-FGZ |
TM-FBZ2 |


|
Мадэль кожнай восі |
Мадэль кожнай восі |
Мадэль кожнай восі |
||||||
|
Вось X |
Вось Y |
Вось Z |
Вось X |
Вось Y |
Вось Z |
Вось X |
Вось Y |
Вось Z |
|
ТМ100 |
TM45 |
TM135 |
ТМ100 |
ТМ100 |
ТМ150 |
TM135 |
TM135 |
|
|
ТМ100 |
TM62 |
TM135 |
TM135 |
ТМ100 |
ТМ200 |
ТМ100 |
TM62 |
|
|
ТМ100 |
ТМ100 |
TM45 |
TM135 |
TM135 |
TM135 |
ТМ200 |
ТМ100 |
ТМ100 |
|
ТМ100 |
ТМ100 |
TM62 |
ТМ150 |
TM62 |
ТМ200 |
TM135 |
ТМ100 |
|
|
ТМ100 |
ТМ100 |
ТМ100 |
ТМ150 |
ТМ100 |
TM62 |
ТМ200 |
ТМ150 |
ТМ100 |
|
TM135 |
TM62 |
ТМ150 |
ТМ100 |
ТМ100 |
ТМ200 |
ТМ150 |
TM135 |
|
|
TM135 |
ТМ100 |
TM62 |
ТМ150 |
TM135 |
ТМ100 |
|||
|
Мадэль кожнай восі |
Мадэль кожнай восі |
Мадэль кожнай восі |
|||||||
|
Вось X |
Вось Y |
Вось Z |
Вось X |
Вось Y |
Вось Z |
Вось X |
Вось Y |
Вось Z |
|
|
ТМ100 |
TM45 |
TM135 |
ТМ100 |
ТМ100 |
ТМ150 |
TM135 |
TM135 |
||
|
ТМ100 |
TM62 |
TM135 |
TM135 |
ТМ100 |
ТМ200 |
ТМ100 |
TM62 |
||
|
ТМ100 |
ТМ100 |
TM45 |
TM135 |
TM135 |
TM135 |
ТМ200 |
ТМ100 |
ТМ100 |
|
|
ТМ100 |
ТМ100 |
TM62 |
ТМ150 |
TM62 |
ТМ200 |
TM135 |
ТМ100 |
||
|
ТМ100 |
ТМ100 |
ТМ100 |
ТМ150 |
ТМ100 |
TM62 |
ТМ200 |
ТМ150 |
ТМ100 |
|
|
TM135 |
TM62 |
ТМ150 |
ТМ100 |
ТМ100 |
ТМ200 |
ТМ150 |
TM135 |
||


FAQ
У чым розніца паміж шмат-восевым лінейным робатам і шмат-восевым дэкартавым робатам?
Тэрміны ў значнай ступені ўзаемазаменныя ў большасці галіновых ужытак, хаця "дэкартаў робат" больш выразна спасылаецца на канвенцыю наймення-сістэмы каардынат, у той час як "лінейны робат" падкрэслівае чыста паступальны характар яго руху.
Ці мае шмат{0}}восевы лінейны робат вярчальны рух?
Звычайна-яго асноўныя восі не з'яўляюцца лінейнымі, хоць некаторыя канфігурацыі дадаюць дадатковую вось павароту ў кропцы інструмента для арыентацыі дэталі, захоўваючы лінейную-дамінуючую структуру.
Колькі восяў можа мець шмат{0}}восевы лінейны робат?
Большасць канфігурацый вар'іруецца ад 2 да 4 лінейных восяў (X, Y, Z, а таксама дадатковая другасная лінейная вось), хоць вузкаспецыялізаваныя сістэмы могуць уключаць больш для пашыранага ахопу або двайных-партальных канфігурацый.
Якая тэхналогія прывада лепшая для выса-хуткасных шмат-восевых лінейных робатаў?
Лінейныя рухавікі і раменныя{0}}сістэмы прывадаў звычайна забяспечваюць найлепшыя характарыстыкі хуткасці і паскарэння, у той час як шарыкавыя шрубы аддаюць перавагу, калі больш высокая дакладнасць і грузападымальнасць маюць прыярытэт над звычайнай хуткасцю.
У якіх галінах звычайна выкарыстоўваюцца шмат-восевыя лінейныя робаты?
Яны шырока выкарыстоўваюцца ў вытворчасці электронікі, упакоўцы, апрацоўцы аўтамабільных кампанентаў, 3D-друку і аўтаматызацыі лабараторый, дзе дакладнае, паўтаральнае лінейнае пазіцыянаванне займае цэнтральнае месца ў працэсе.
гарачыя тэгі: шматвосевы лінейны робат, Кітай, вытворцы, пастаўшчыкі, фабрыка шматвосевых лінейных робатаў


